IMU 与 MuJoCo 运动跟踪
项目简介
将 IMU 数据处理、姿态估计与 MuJoCo 仿真结合,用于运动跟踪与可视化分析。
项目图示
正文为原文,尚未提供此语言的译文。
研究背景
基于惯性测量单元(IMU)的运动捕捉技术在人体运动分析领域具有重要应用价值。传统光学运动捕捉系统存在遮挡问题、环境要求高等限制,而IMU技术具有便携性好、不受环境光照影响等优势。本研究旨在探索如何将IMU传感器数据与MuJoCo物理引擎结合,实现对人体骨骼运动的实时跟踪和仿真。通过多传感器数据融合和物理约束建模,提高运动捕捉的精度和可靠性。
技术方案
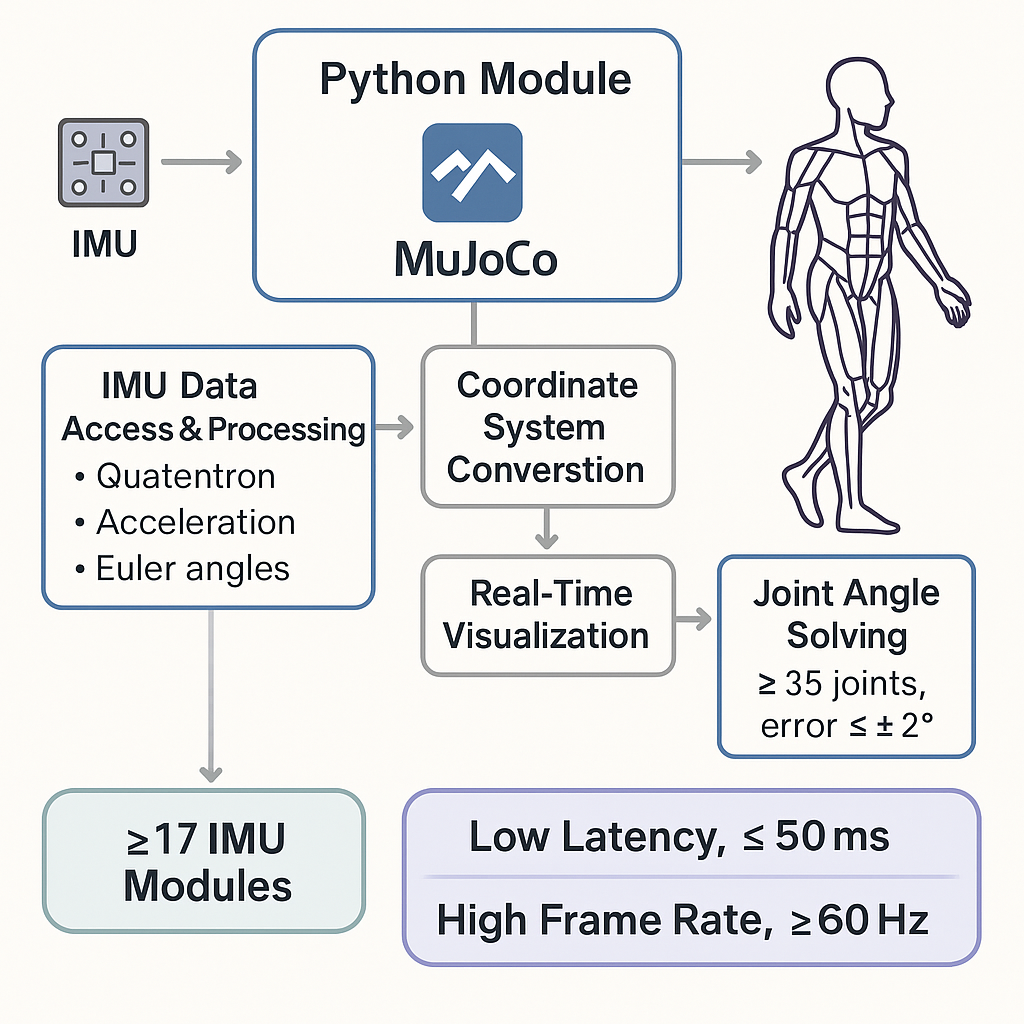
研究思路:系统通过17个IMU传感器采集人体运动数据,结合四元数解算和骨骼映射算法,驱动MuJoCo物理引擎中的数字人体模型,实现实时运动仿真。核心原理:系统基于惯性导航原理,通过多个IMU传感器同时采集人体不同部位的三轴加速度、三轴角速度和三轴磁场数据。这些原始数据经过卡尔曼滤波和四元数融合算法处理后,转换为各关节的旋转四元数。四元数数据通过预训练的骨骼映射模型,映射到MuJoCo物理引擎中的人体骨骼模型。MuJoCo引擎基于刚体动力学和约束求解,实时计算骨骼模型的运动状态。技术特点:高精度测量:采用高精度9轴IMU传感器;先进的卡尔曼滤波算法;深度学习优化的骨骼映射模型。实时性能:系统延迟≤50ms;支持≥60Hz数据更新频率;多线程架构设计。可扩展性:支持17个以上IMU模块;实现35个以上关节角度解算;模块化设计架构。
系统组成
硬件系统:17个9轴IMU传感器,安装在人体关键关节位置;支持蓝牙5.0和USB-C接口的数据采集模块;可充电锂电池,支持8小时连续工作。软件系统:Python多线程数据采集程序;四元数解算、滤波和骨骼映射算法;基于MuJoCo引擎的人体运动仿真;实时运动显示和数据分析工具。
性能指标
| 性能参数 | 指标值 | 说明 |
|---|---|---|
| 系统延迟 | ≤50ms | 从数据采集到运动显示的总延迟 |
| 更新频率 | ≥60Hz | 运动数据更新和显示频率 |
| 角度精度 | ≤±2° | 关节角度解算的绝对误差 |
| 传感器数量 | ≥17个 | 支持同时接入的IMU模块数量 |
| 关节覆盖 | ≥35个 | 可解算的关节角度数量 |
应用价值
本研究在运动医学、虚拟现实、机器人控制等领域具有重要应用价值。通过提供高精度、实时的运动捕捉解决方案,可为相关领域的科研工作和技术发展提供支持。主要应用方向:运动医学研究 : 康复训练评估、运动损伤分析、步态分析;虚拟现实技术 : 全身动作捕捉、虚拟角色控制;机器人学 : 人机协作、远程操作、机器人学习;生物力学研究 : 人体运动学研究、运动控制机制分析。
技术优势
算法优势:多传感器数据融合算法,减少单一传感器误差;先进的卡尔曼滤波和四元数融合算法;基于物理约束的运动仿真,确保运动合理性。系统优势:低延迟设计,满足实时交互需求;高帧率支持,提供流畅的运动显示;模块化架构,便于功能扩展和优化。
研究进展
当前状态:项目已完成技术方案设计,正在进行核心算法开发和系统集成。预计将在2025年Q2完成全部开发工作。已完成工作:系统架构设计和硬件选型;IMU数据采集模块开发;四元数解算算法实现。正在进行:骨骼映射算法优化;MuJoCo物理引擎集成;实时可视化界面开发。